
Demo interactivaVista previa
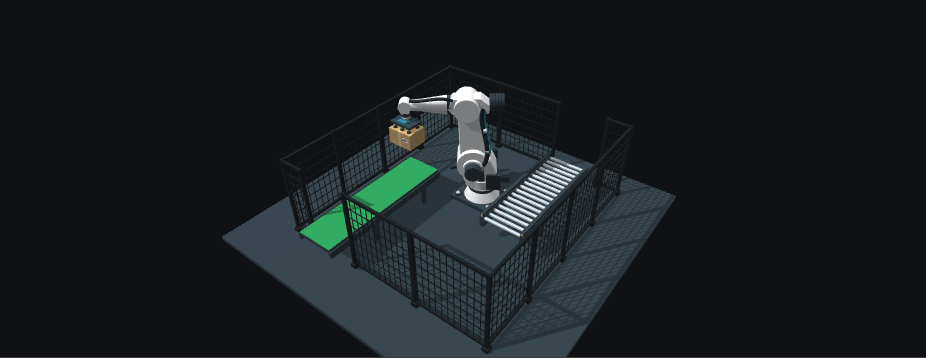
Robot Pick & Place
Recogé una caja de una banda de entrada, colocala en una transferencia de rodillos y devolvé el robot a su posición inicial.
Probá una transferencia con robot, seguí un ciclo de envoltura y estudiá guías prácticas de PLC, Ignition, IoT y 3D industrial.
Dirigí una transferencia con robot, seguí la envoltura de tarimas o inspeccioná dosificación, sellado y corte en una empacadora vertical.
Recogé una caja de una banda de entrada, colocala en una transferencia de rodillos y devolvé el robot a su posición inicial.
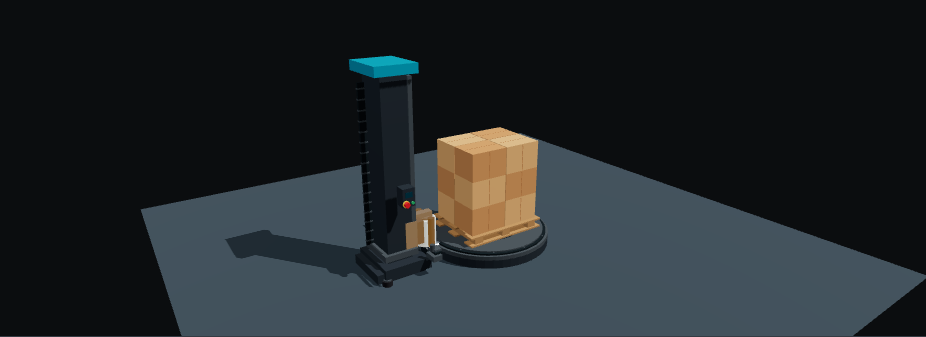
Ejecutá una secuencia de envoltura, inspeccioná los componentes y seguí la película desde el rollo hasta la tarima giratoria.
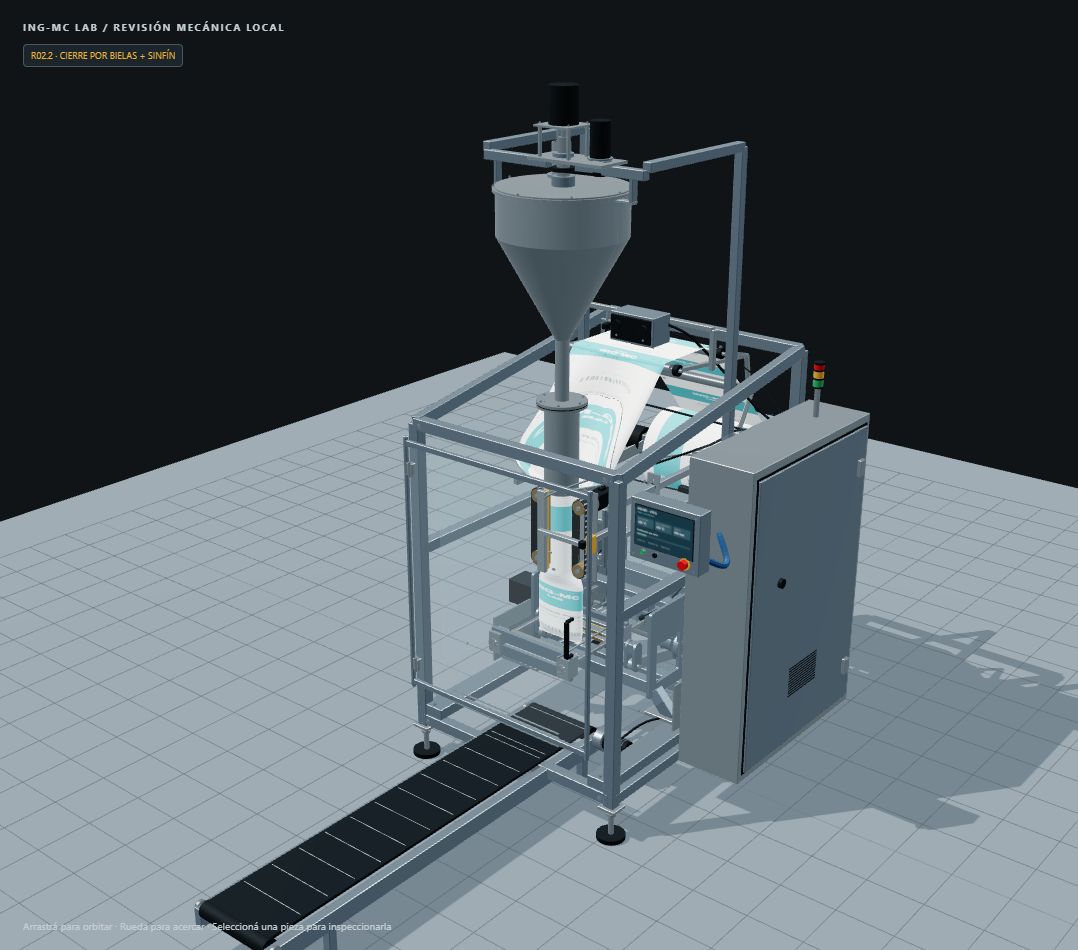
Seguí la dosificación por sinfín, el avance de película, el sellado y el corte. Inspeccioná la transmisión de mordazas y el interior de la tolva.
Recuperación PLC, direcciones Modbus, calidad de datos y reducción por engranajes, con ejemplos comprobables y herramientas para usar.

Separá solicitudes, pasos de secuencia y realimentación física para que una transferencia detenida no continúe desde una condición imposible.

Diferenciá la referencia del manual y la dirección PDU; después comprobá función, escala y orden de palabras cuando un dato ocupa varios registros.

Enlazá valores resueltos sin perder unidades, calidad ni vigencia, y comprobá qué muestra el componente cuando faltan datos antes de usar señales reales.

Usá identidad de sesión, secuencia y vigencia para distinguir una muestra válida de un valor retenido, un reintento o un reinicio.
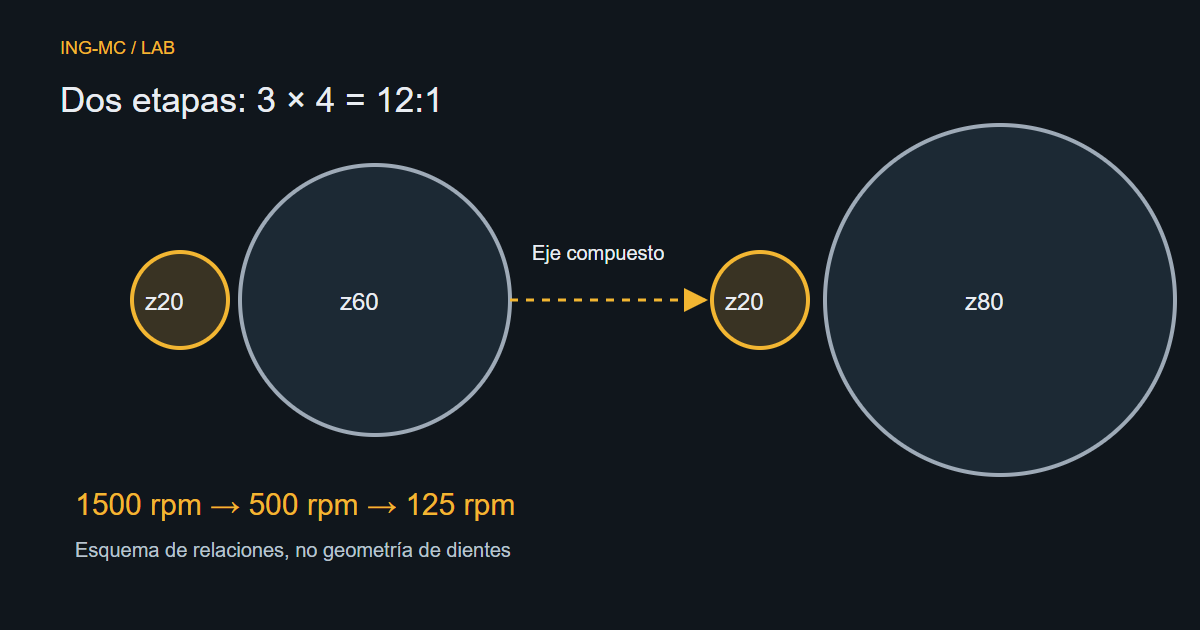
Resolvé una reducción de dos etapas, separá torque ideal y pérdidas supuestas y comprobá por qué los dientes no bastan para dimensionar un reductor.
Inspeccioná la transmisión transversal R02.2 con su radio de 75 mm, bielas de 325 mm, recorrido de mordazas y pruebas de cierre cinemático.
Guía bilingüe, observaciones de estados en JSON y matriz de comandos en CSV, generadas desde el mismo simulador que podés probar aquí.
Obtener la referencia →Robot3D para Perspective, Industrial 3D Studio y una base de interfaz para celdas robotizadas. Consultá el alcance y la disponibilidad de cada proyecto.
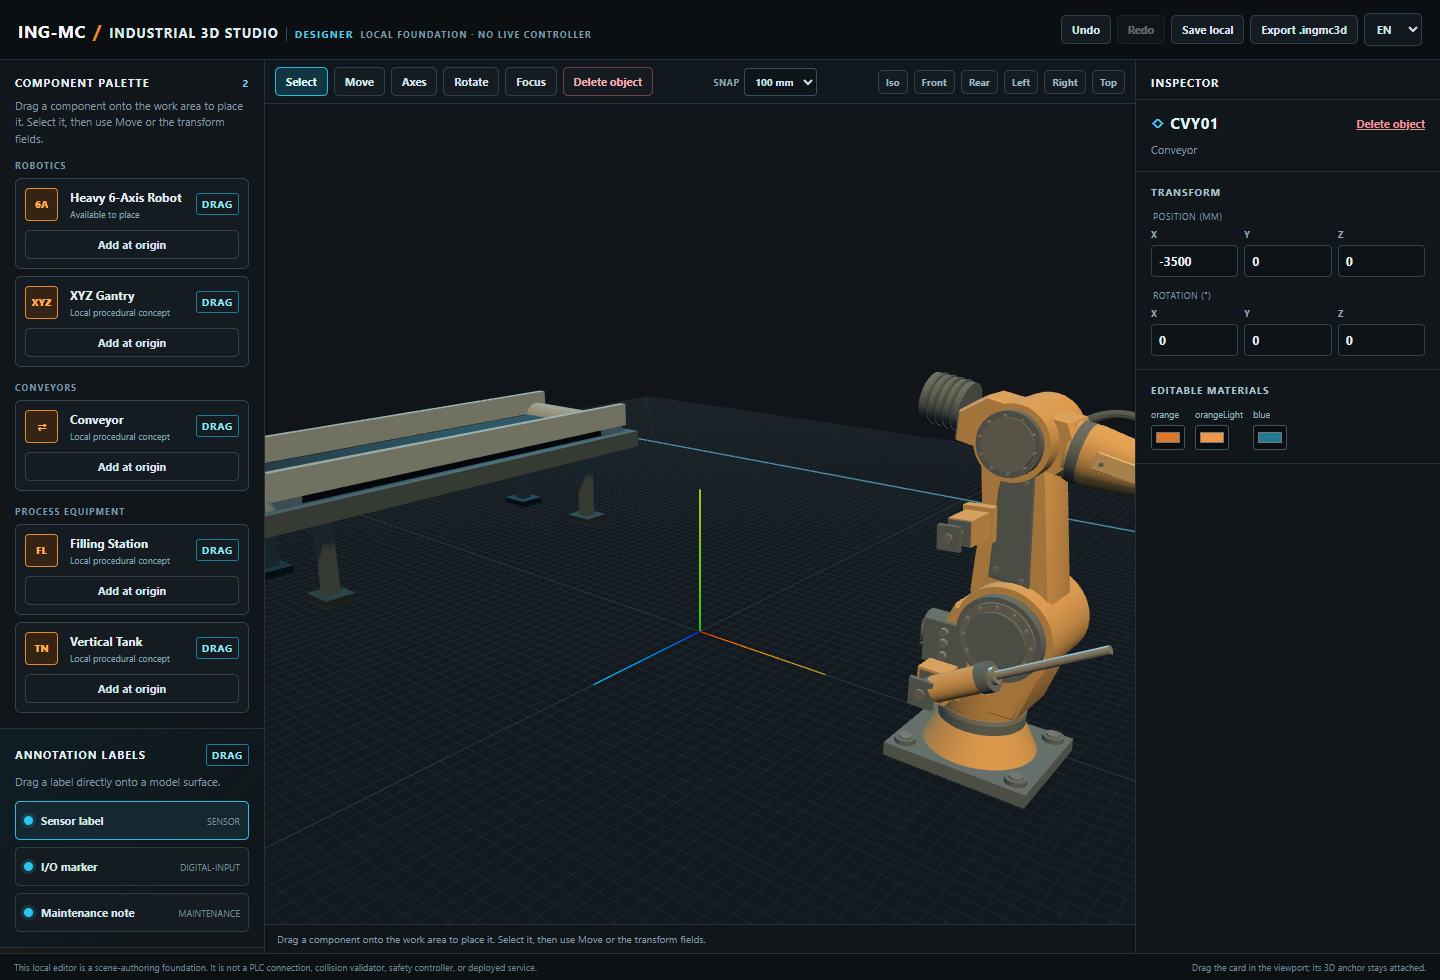
Editor de escenas industriales en desarrollo para organizar activos 3D y exportar proyectos .ingmc3d.
Componente en desarrollo para visualizar robots industriales en Ignition Perspective.
Concepto de HMI reutilizable para celdas robóticas en Ignition Perspective.
Contanos qué máquina, flujo de operación y datos querés representar.
