
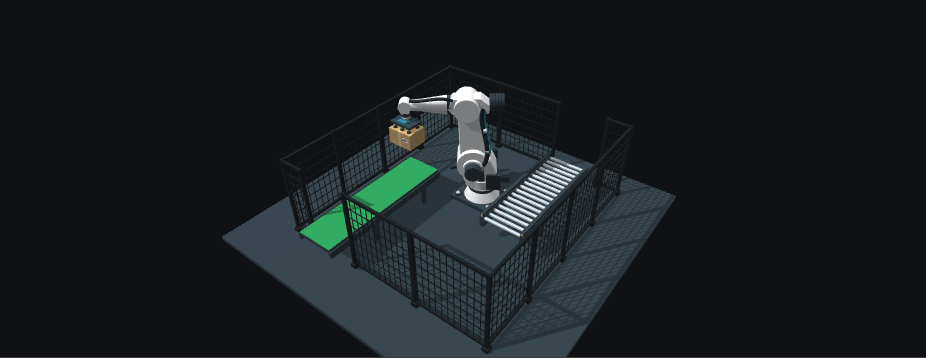
Abrí el robot interactivo e intentá Colocar antes de recoger una caja. El comando no está disponible: colocar requiere que el robot esté detenido sosteniendo la caja. Que un botón exista no significa que su acción sea válida en cualquier momento.
Una transferencia, paso a paso
| Estado | Qué ocurre | Siguiente acción del usuario |
|---|---|---|
ready |
Una caja espera en la banda de entrada. | Recoger, ejecutar un ciclo o volver al inicio. |
picking |
Aproximación, descenso, sujeción y elevación. | Pausar/reanudar o reiniciar. |
holding |
La caja elevada permanece sujeta a la herramienta. | Colocar; Posición inicial sigue deshabilitada. |
placing |
Traslado, descenso, liberación y retirada. | Pausar/reanudar o reiniciar. |
clearing |
La salida de rodillos retira la caja liberada. | Esperar, pausar o reiniciar. |
feeding |
La siguiente caja llega al punto de recogida. | Esperar, pausar o reiniciar. |
homing |
El robot vacío vuelve al TCP inicial. | Pausar/reanudar o reiniciar. |
En modo manual, Recoger termina en holding. Colocar continúa con el despeje de la salida y la reposición de la entrada. Luego se habilita Posición inicial. Ejecutar ciclo combina estos pasos y termina al inicio después de una transferencia; no representa producción continua.
Leé el estado, no solo la animación
El simulador del navegador mantiene phase, box, paused, transferred y tcp. box distingue la caja en la entrada, sujetada y en la salida. transferred aumenta después de que la caja despeja la salida de la escena, no al instante de soltarla. Reiniciar repone la caja inicial y pone en cero este contador de la sesión.
Cada acción se verifica contra el estado actual. Durante la pausa no se habilitan Recoger, Colocar ni Posición inicial; reanudar conserva el paso pendiente. Los controles de cámara no modifican la secuencia.
Compará los datos de referencia
La referencia descargable incluye instrucciones bilingües y observaciones JSON/CSV generadas directamente desde este simulador. Compará allowedCommands en las instantáneas inicial, de caja sujetada y de pausa. Los identificadores son iguales en inglés y español; solo cambia el texto de la interfaz.
Antes de aplicar este patrón a un equipo
Estas condiciones explican una secuencia del navegador: no son enclavamientos de seguridad. Una aplicación real requiere estado administrado por el controlador, realimentación validada, confirmación de vacío, ocupación de la salida, recuperación de fallos, marcos calibrados y una evaluación de seguridad propia de la máquina. La demo no valida esos puntos. Sus trayectorias, duraciones y cerramiento no deben tratarse como lógica comisionada ni como resguardos certificados.
