
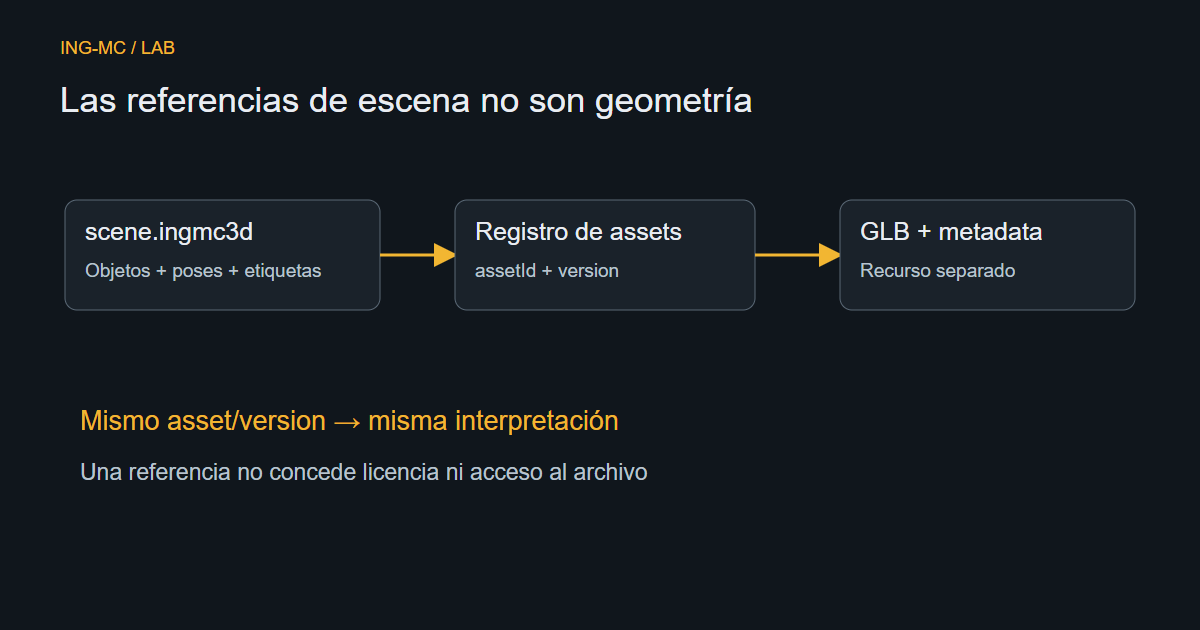
Industrial 3D Studio guarda escenas editables en archivos .ingmc3d: documentos JSON estructurados que registran activos colocados, transformaciones, parámetros, metadatos y anotaciones. Las coordenadas de escena se expresan en milímetros. El archivo describe la escena; no contiene un modelo 3D combinado.
Objetos y anotaciones
Cada anotación guarda su ancla 3D en las coordenadas locales de un nodo semántico. La posición 2D de la etiqueta se almacena por separado, por lo que moverla en pantalla no desplaza el ancla del objeto. Los conjuntos de selección con nombre hacen referencia a objetos existentes; no alteran la jerarquía ni sus transformaciones.
La biblioteca de activos se entrega por separado
Los objetos de escena identifican cada activo mediante assetId y assetVersion. El archivo no incluye la geometría GLB. Quien lo abra necesita la biblioteca y las versiones correspondientes. Por ejemplo, un objeto ESPDuino-32 HW-707 R02 referencia ingmc.device.espduino32-hw707, versión 2. Los modelos de esa placa no están disponibles para redistribución mientras se confirma su licencia.
La exportación actual es un único archivo JSON, no un paquete ZIP. Para compartir una escena, entregá el .ingmc3d y, por separado, los archivos de activos correspondientes, siempre que tengás autorización para distribuirlos.
Compatibilidad con el visor para Ignition
Studio puede guardar datos que el visor nativo actual para Ignition todavía no muestra. Su informe de compatibilidad señala archivos de más de 512 KiB, escenas con más de 64 objetos, objetos con más de 64 anotaciones, versiones de activos no disponibles y marcos de anotación no compatibles.
El visor muestra proxies estáticos. No aplica posiciones articulares del robot, selección de herramienta, parámetros procedurales ni conjuntos de selección. Los anclajes articulados como J5, ToolMount y TCP, así como los anclajes detallados de pines ESPDuino, se marcan como incompatibles; no se reubican silenciosamente.
Un archivo .ingmc3d contiene datos de autoría de escena; no establece conexión con un PLC, un controlador de robot ni un Gateway de Ignition. Tampoco valida ajuste físico, alcance del robot, colisiones o seguridad de máquinas.
Para conocer la diferencia entre una escena visual y un sistema conectado, leé De la visualización de una celda robótica al alcance de un gemelo digital.
